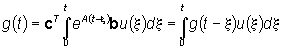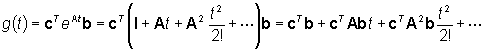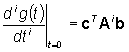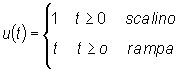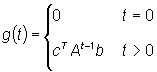
| La risposta all’impulso di un sistema
lineare a tempo continuo è, come dice il nome, l’uscita del sistema
conseguente all’applicazione di un ingresso impulsivo. Perché tale
uscita sia univocamente individuata, si deve precisare lo stato iniziale
del sistema che, per semplicità, viene supposto nullo.
La risposta all’impulso indicata nel seguito con g(t), risulta così l’uscita del sistema
con x(0)=0 e u(t)=impt. In molti casi la risposta all’impulso può
essere rilevata sul campo o in laboratorio.
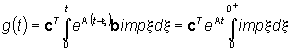
Dalla definizione data e dalla formula
di Lagrange (Teorema 1) segue allora che:
cioè:
Ciò significa che la risposta all’impulso
è l’uscita libera del sistema
Dalla formula di Lagrange segue anche che
l'evoluzione forzata di un sistema lineare a tempo continuo è:
cioè, l’uscita forzata è
l’integrale di convoluzione, di risposta all’impulso e ingresso.
per cui, tenendo presente la formula dello
sviluppo in serie di Taylor di una funzione g(t) nell’intorno dell’origine,
si può concludere che
I coefficienti
sono noti come coefficienti di Markov.
Poichè lo scalino è l'integrale
dell'impulso e la rampa è l'integrale dello scalino, è immediato
concludere che la risposta allo scalino è l'integrale della risposta
all'impulso e che la risposta alla rampa è, a sua volta, l'integrale
di quella allo scalino.
Tenendo conto della definizione appena
data di coefficiente di Markov, si può allora concludere che la
risposta all’impulso g(t) di un sistema a tempo discreto è
nulla all’istante iniziale e pari al corrispondente coefficiente di Markov
negli altri istanti, cioè
Come utile esercizio riassuntivo, il lettore è invitato a calcolare la risposta all’impulso dei sistemi considerati nell’esempio della legge di Newton e nell’esempio dell'allevamento di Fibonacci. |
 Indietro |
Avanti |


 con x(0) = b e ciò è del tutto giustificato
dato che l’effetto dell’impulso è quello di trasferire lo stato
del sistema da 0 a b in un intervallo di tempo di durata
nulla.